
센서
위치·주변 환경·장비 상태
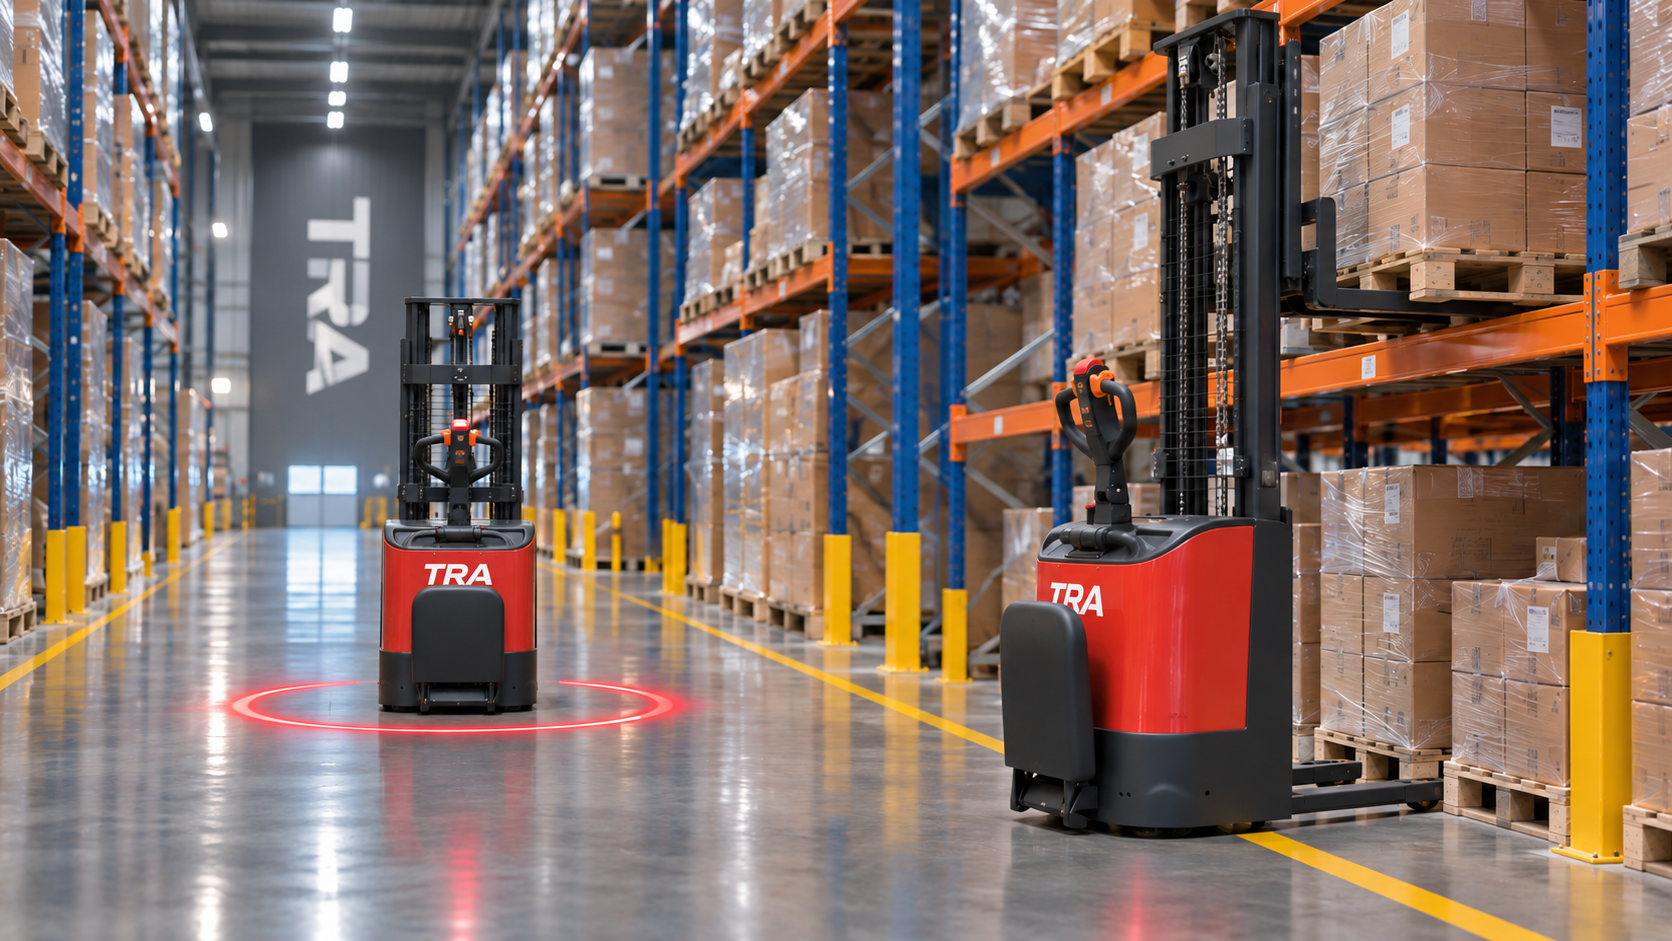
AMR·무인 지게차의 내비게이션과 모션 제어를 담당합니다. 센서 입력, 주행 방식, 작업 장치에 맞춰 제어기와 주변 장치를 구성합니다.
비교할 모델을 선택하세요. 값이 다른 항목은 오렌지색으로 표시됩니다.
| 항목 |
|---|
지원·선택 사양·미지원을 구분했습니다. 레이저 항법의 3D 표기는 카탈로그의 항법·위치정밀도 항목 기준입니다. 치수 단위는 mm입니다.
위치·주변 환경·장비 상태
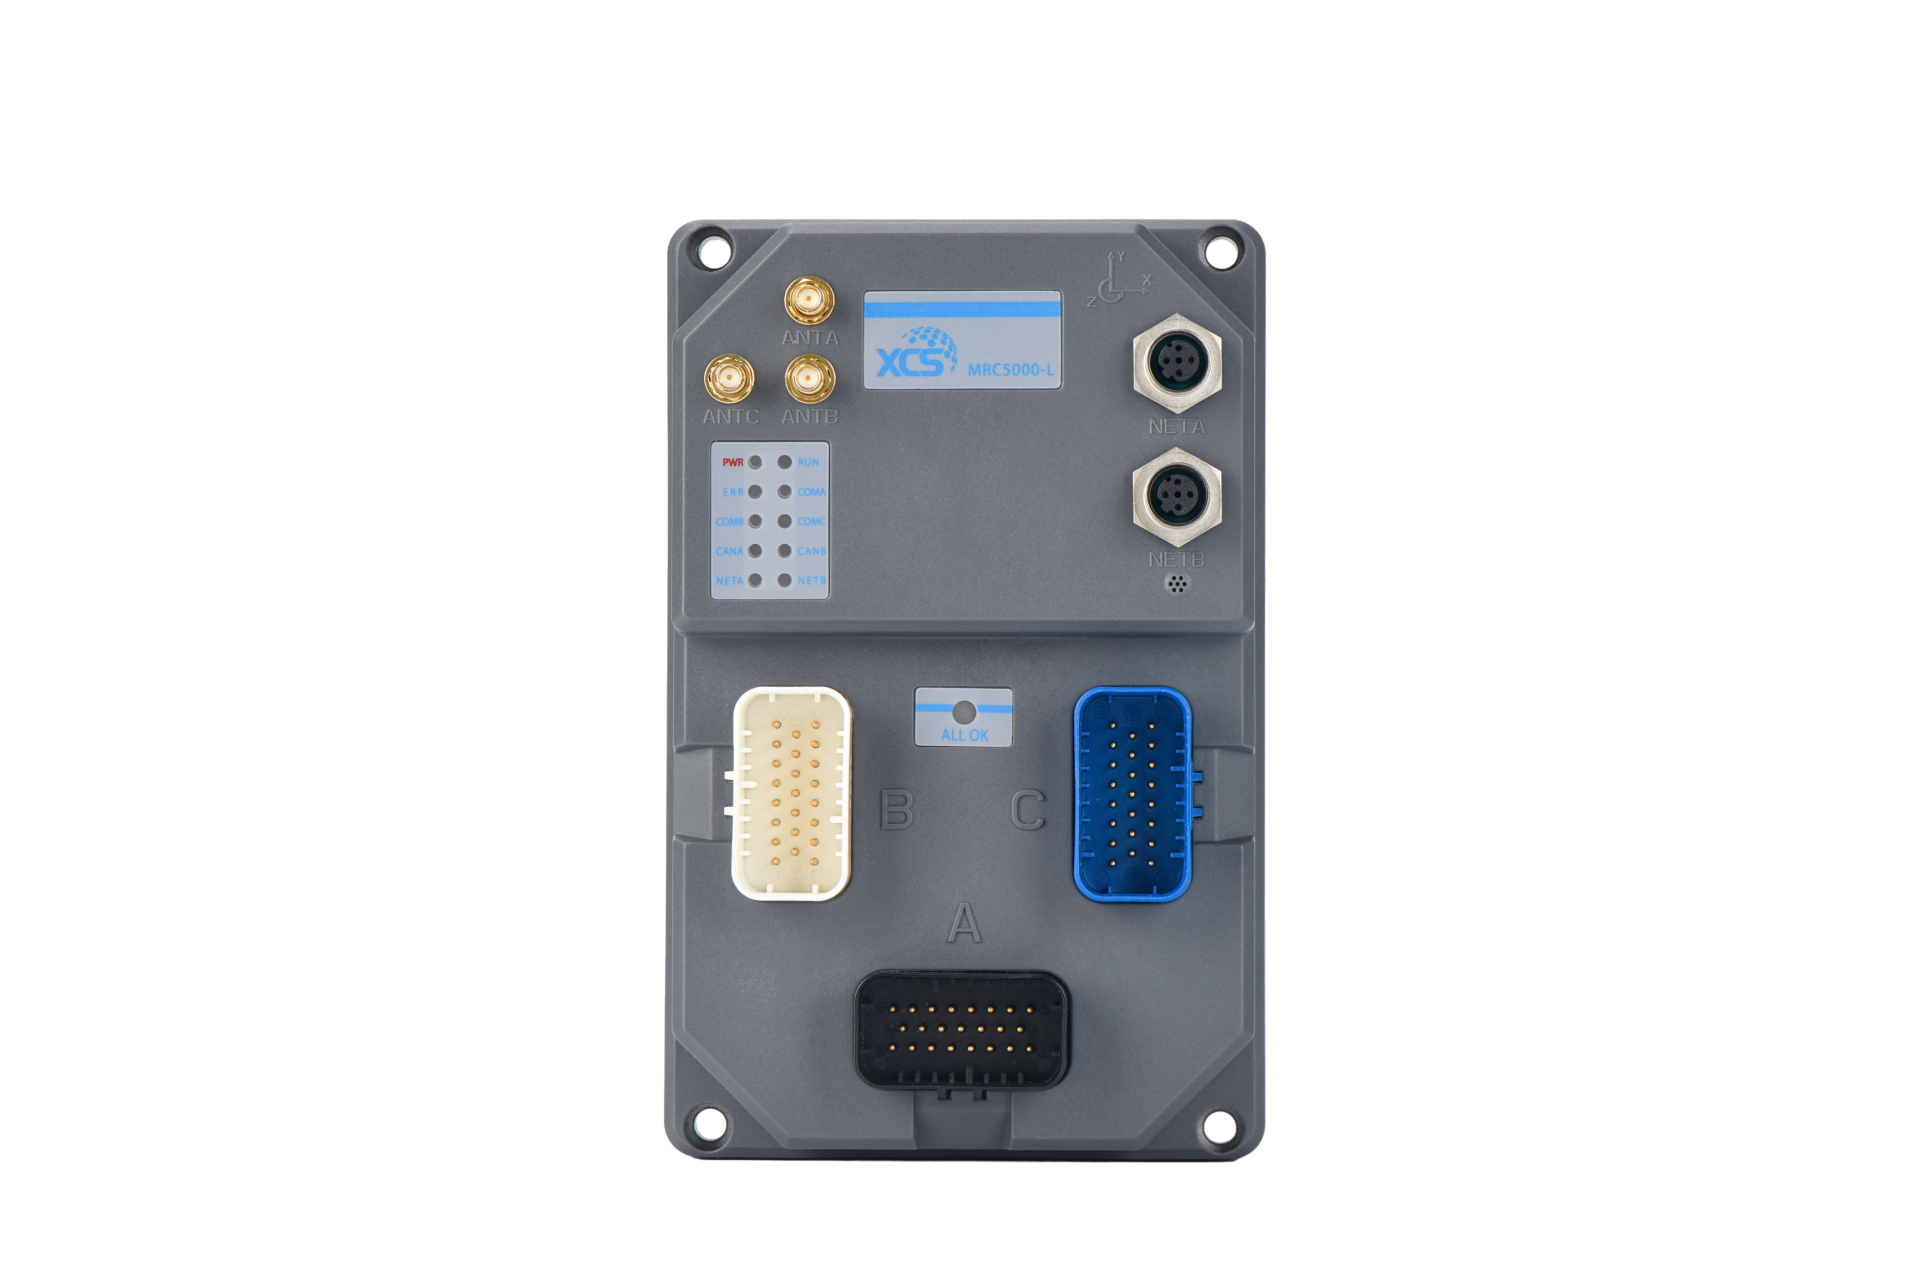
MRC5000-L 대표 이미지
제어 구성 예시
제어 신호에 따른 장비 동작
신호 전달을 설명하는 구성도입니다. 실제 센서·구동 장치의 종류와 연결 방식은 장비에 따라 달라집니다.
차동·조향·메카넘 등 차체 구조와 모터 제어 방식을 확인합니다.
레이저, 엔코더, IMU와 포크 등 작업 장치의 신호·인터페이스를 확인합니다.
Robot Designer·Robot Application을 지원합니다. Fleet Management는 선택 구성입니다.